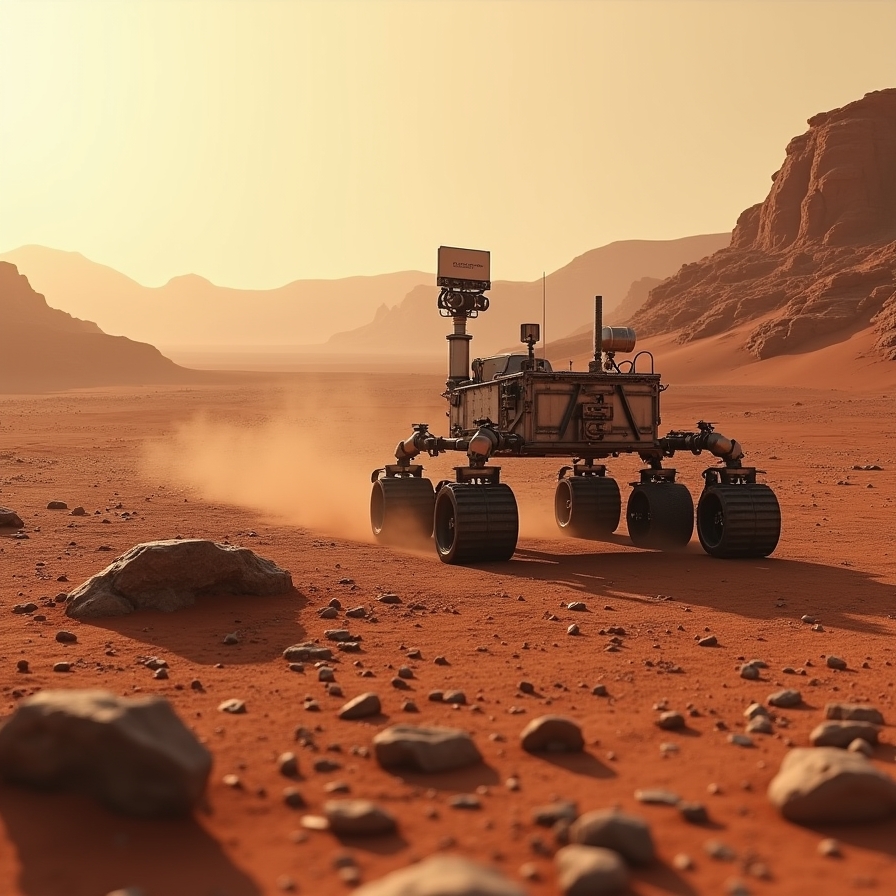
Mapy o wysokiej rozdzielczości pomagają łazikom pokonywać długie trasy, ale nie działają jak gotowa instrukcja skręt po skręcie. Obrazy z orbity pozwalają zespołowi wyznaczyć kierunek wyprawy, a mapy tworzone przez łazik z obrazów własnych kamer pokazują szczegóły terenu tuż przed kołami. Dzięki połączeniu obu perspektyw robot może samodzielnie omijać przeszkody, zamiast po każdym trudnym fragmencie czekać na nowy plan z Ziemi.
Dlaczego zdjęcie z orbity nie wystarcza?
Przed przejazdem zespół misji musi wiedzieć, dokąd skierować łazik. Zdjęcia orbitalne pokazują układ kraterów, pól głazów i innych form terenu na obszarze znacznie większym niż ten, który robot widzi ze swojej pozycji. Na tej podstawie można wskazać cel oraz zaplanować ogólny przebieg trasy między miejscami interesującymi naukowców.
Nie oznacza to jednak, że na zdjęciu widać każdą przeszkodę. Obrazy marsjańskiej powierzchni mogą osiągać rozdzielczość około 25 cm na piksel, lecz pojedynczy piksel nadal obejmuje fragment gruntu, którego wygląd trzeba interpretować. Głaz trudny do ominięcia, niewielka nierówność albo przejazd między skałami mogą wymagać oceny z bliska. Fotografia oglądana z góry nie daje też takiego samego obrazu nachylenia i dostępnego miejsca, jaki łazik może zbudować ze zdjęć wykonanych na powierzchni.
Mapa orbitalna odpowiada więc przede wszystkim na pytanie: „W którą stronę warto jechać?”. Dopiero lokalne mapowanie pomaga rozstrzygnąć: „Którędy bezpiecznie przejechać następny odcinek?”. To rozróżnienie ma znaczenie podczas dalekiej wyprawy, bo szczegółowe prowadzenie robota przez każdy metr terenu z Ziemi ograniczałoby tempo przemieszczania się.
Jak łazik tworzy mapę terenu przed sobą?
Łazik nie polega wyłącznie na płaskim zdjęciu. Kamery stereoskopowe rejestrują ten sam obszar z dwóch punktów widzenia. System odnajduje odpowiadające sobie miejsca na obu obrazach, a następnie oblicza ich odległość od kamer. W ten sposób powstaje trójwymiarowy model terenu, na którym można oceniać położenie skał, nierówności i możliwe przejścia.
To ważna różnica: na zwykłej fotografii dwa kamienie mogą wyglądać podobnie, choć jeden znajduje się blisko łazika, a drugi znacznie dalej. Model przestrzenny pozwala oszacować ich położenie względem robota i sprawdzić, czy pomiędzy przeszkodami jest dość miejsca na przejazd. System może wtedy porównać możliwe drogi pod kątem bezpieczeństwa i tego, czy przybliżają łazik do celu.
Mapowanie jest procesem ciągłym. Gdy robot przemieszcza się, zmienia się obszar widoczny z jego kamer. Nowe obrazy uzupełniają informacje o terenie, którego nie dało się wcześniej ocenić z bliska. Dlatego trasa wyznaczona przed rozpoczęciem jazdy nie musi być zachowana co do metra: łazik może skorygować ją po zauważeniu przeszkody.
Po co na pokładzie mapy o różnej rozdzielczości?
Jedna szczegółowa mapa całej okolicy nie byłaby najwygodniejszym sposobem planowania. Robot potrzebuje jednocześnie dokładnego obrazu najbliższego otoczenia i szerszego widoku, który pozwala wybrać sensowny kierunek. System nawigacji Perseverance wykorzystuje do tych zadań mapy o różnym zasięgu.
W opisanym rozwiązaniu lokalna mapa wysokościowa obejmuje obszar około 30 × 30 m, z rozdzielczością 10 cm. Służy do oceny ukształtowania terenu blisko łazika. Obok niej działa większa mapa, obejmująca około 100 × 100 m, podzielona na komórki o boku 1 m. Jest to mapa kosztów przejazdu: pomaga porównywać możliwe warianty trasy w szerszej okolicy.
„Koszt” nie oznacza tutaj ceny podróży. To sposób przedstawienia, jak korzystny lub trudny jest przejazd przez dany fragment terenu z punktu widzenia planowania drogi. Wysoka szczegółowość jest potrzebna tam, gdzie robot ocenia bliskie przeszkody, natomiast większy zasięg pomaga uniknąć sytuacji, w której bezpieczny na pierwszy rzut oka manewr prowadzi w niewygodne miejsce dalej na trasie.
Takie połączenie przypomina korzystanie z mapy całego szlaku i jednoczesne patrzenie pod nogi. Sama mapa szlaku nie pokaże każdego kamienia. Z kolei skupienie wyłącznie na najbliższych krokach nie wystarczy, by sprawnie dotrzeć do odległego celu. W przypadku łazika oba rodzaje informacji muszą współpracować podczas jazdy.
Co mapy zmieniają w długości i tempie przejazdu?
Szczegółowa mapa jest użyteczna wtedy, gdy system potrafi na jej podstawie podejmować decyzje bez każdorazowego zatwierdzania trasy przez ludzi. W Perseverance odpowiada za to między innymi autonomiczna nawigacja AutoNav. Łazik analizuje obraz terenu i może zmienić przebieg jazdy, jeśli na planowanej drodze znajdzie przeszkodę.
Postęp widać na tle wcześniejszych misji. Sojourner, który poruszał się po Marsie w 1997 r., zatrzymywał się co około 13 cm, aby jego komputer ocenił otoczenie. Perseverance dysponuje szybszymi kamerami i dodatkowym komputerem przeznaczonym do przetwarzania obrazów, dzięki czemu może analizować trasę na bieżąco. Nie trzeba rozumieć tego jako jazdy bez żadnych ograniczeń: chodzi o możliwość samodzielnego rozwiązywania większej liczby lokalnych problemów na drodze.
W opublikowanym zestawieniu z wcześniejszego etapu misji Perseverance miał za sobą 17 682 m jazdy, w tym 13 717 m w trybie AutoNav. Liczby te pokazują skalę wykorzystania autonomicznej nawigacji, ale nie są aktualnym całkowitym przebiegiem łazika. Warto też odróżnić sam tryb AutoNav od innych trybów jazdy wspomaganych mapowaniem — ich łączny udział był większy niż udział AutoNav liczony osobno.
Dobrym przykładem działania całego systemu jest przejazd przez pole głazów Snowdrift Peak. Odcinek liczony w linii prostej miał około 520 m, lecz Perseverance przejechał 759 m. Dodatkowy dystans wynikał w dużej mierze z omijania skał, których nie było widać na obrazach orbitalnych wykorzystywanych do planowania. Po odliczeniu czasu poświęconego na zadania naukowe przejazd przez to pole zajął sześć marsjańskich dni jazdy autonomicznej.
Dłuższa droga nie była więc oznaką błędnego planu. Bezpieczny objazd pozwalał łazikowi kontynuować podróż pomimo przeszkód, zamiast czekać na szczegółowe wskazówki dotyczące każdej z nich. Możliwości autonomii ilustrują również odnotowane przez NASA przejazdy Perseverance: 347,7 m w ciągu jednego dnia oraz 699,9 m bez przeglądu trasy przez ludzi. Są to wyniki konkretnej misji, a nie osiągi, których można oczekiwać od każdego łazika w każdym terenie.
Dokładna mapa to także pewność własnego położenia
Aby korzystać z zaplanowanej trasy, robot musi wiedzieć nie tylko, gdzie znajduje się cel, lecz także gdzie on sam stoi. Podczas przemieszczania się niepewność położenia może narastać. Im trudniej powiązać bieżącą pozycję z mapą, tym ostrożniej trzeba planować dalszą jazdę — szczególnie gdy na trasie wyznaczono obszary, do których łazik nie powinien wjechać.
Jednym ze sposobów ograniczania tego problemu jest porównanie widoku z kamer nawigacyjnych z mapą orbitalną. System Mars Global Localization wykorzystuje panoramy z łazika i dane o terenie widzianym z orbity, aby ponownie określić jego położenie. Według NASA potrafi ustalić je z dokładnością około 25 cm w mniej więcej dwie minuty.
To inne zastosowanie map o wysokiej rozdzielczości niż wykrywanie kamieni przed kołami. Obraz orbitalny staje się tu punktem odniesienia dla lokalizacji: pomaga sprawdzić, gdzie na większej mapie znajduje się robot. Mniejsza niepewność położenia ułatwia planowanie dłuższych odcinków autonomicznych, bo łazik może trafniej powiązać to, co widzi przed sobą, z celem i ograniczeniami zapisanymi w planie.
Gdzie kończą się możliwości mapy?
Nawet bardzo dokładny model kształtu powierzchni nie mówi wszystkiego o gruncie. Może wskazać nachylenie lub widoczną przeszkodę, ale sama geometria nie zawsze pozwala ocenić, z czego zbudowane jest podłoże i jak zachowa się ono pod kołami. Dlatego decyzje o dalekiej trasie nie sprowadzają się do wyszukania najkrótszej linii na cyfrowej mapie.
Zespół misji nadal wybiera cele naukowe, analizuje obrazy orbitalne i określa ograniczenia przejazdu. Mapy tworzone przez kamery łazika oraz autonomiczna nawigacja przejmują przede wszystkim szczegóły jazdy w terenie, który robot może ocenić dopiero po zbliżeniu się do niego. Właśnie ta współpraca — planu z orbity, aktualizowanego obrazu najbliższego otoczenia i dokładnej lokalizacji — pozwala zamieniać odległy cel w serię wykonalnych, bezpieczniejszych odcinków trasy.
Przeczytaj również:
- https://unicity.pl/miedziane-naczynia-w-kuchni-jak-dbac-o-powloke-cyny-i-uniknac-uszkodzen/
- https://unicity.pl/maly-budzet-wielka-przyjemnosc-sztuka-kupowania-dobrego-wina/
- https://unicity.pl/prosecco-poradnik-do-wyboru-smacznej-i-przystepnej-butelki/
- https://unicity.pl/portugalska-perelka-winiarstwa-historia-charakterystyka-i-popularnosc-wyjatkowego-wina/
- https://unicity.pl/jak-dopasowac-liczbe-porcji-cateringu-do-wielkosci-wydarzenia/
- unicity.pl


